研究问题
策略游戏的科技、外交、城市和军事等领域共享资源,反馈延迟且观察不完整。只读坐标、把所有状态塞进单次提示,可能不足以维持一致的长期计划。
方法与图的作用
Map-Semantic Scene Graph 将坐标变成实体间距离、方向和威胁等关系;规划器按需获取状态,向不同领域控制器分配计划;系统还有局内短目标与跨局经验反馈。
本库保留的研究对象
重点是同一局中的空间关系、资源冲突与计划协调。跨局 lessons 和自我演进不复制到本库研究主线,也不将其多局收益混为局内图表示的单独效果。
实验与边界
本轮阅读 v4 的场景表示、架构和实验设置;作者在 CivRealm 中报告多领域表现和跨局结果。并未复现代码,也不能仅由整套系统优于基线得出场景图是唯一原因。
可能扩展的问题
可以考虑“资源约束下的多目标图协调”作为不同于工具问答的新任务,但必须同时控制状态读取、领域拆分和经验模块,再检验结构本身的作用。
关联阅读
原论文图示
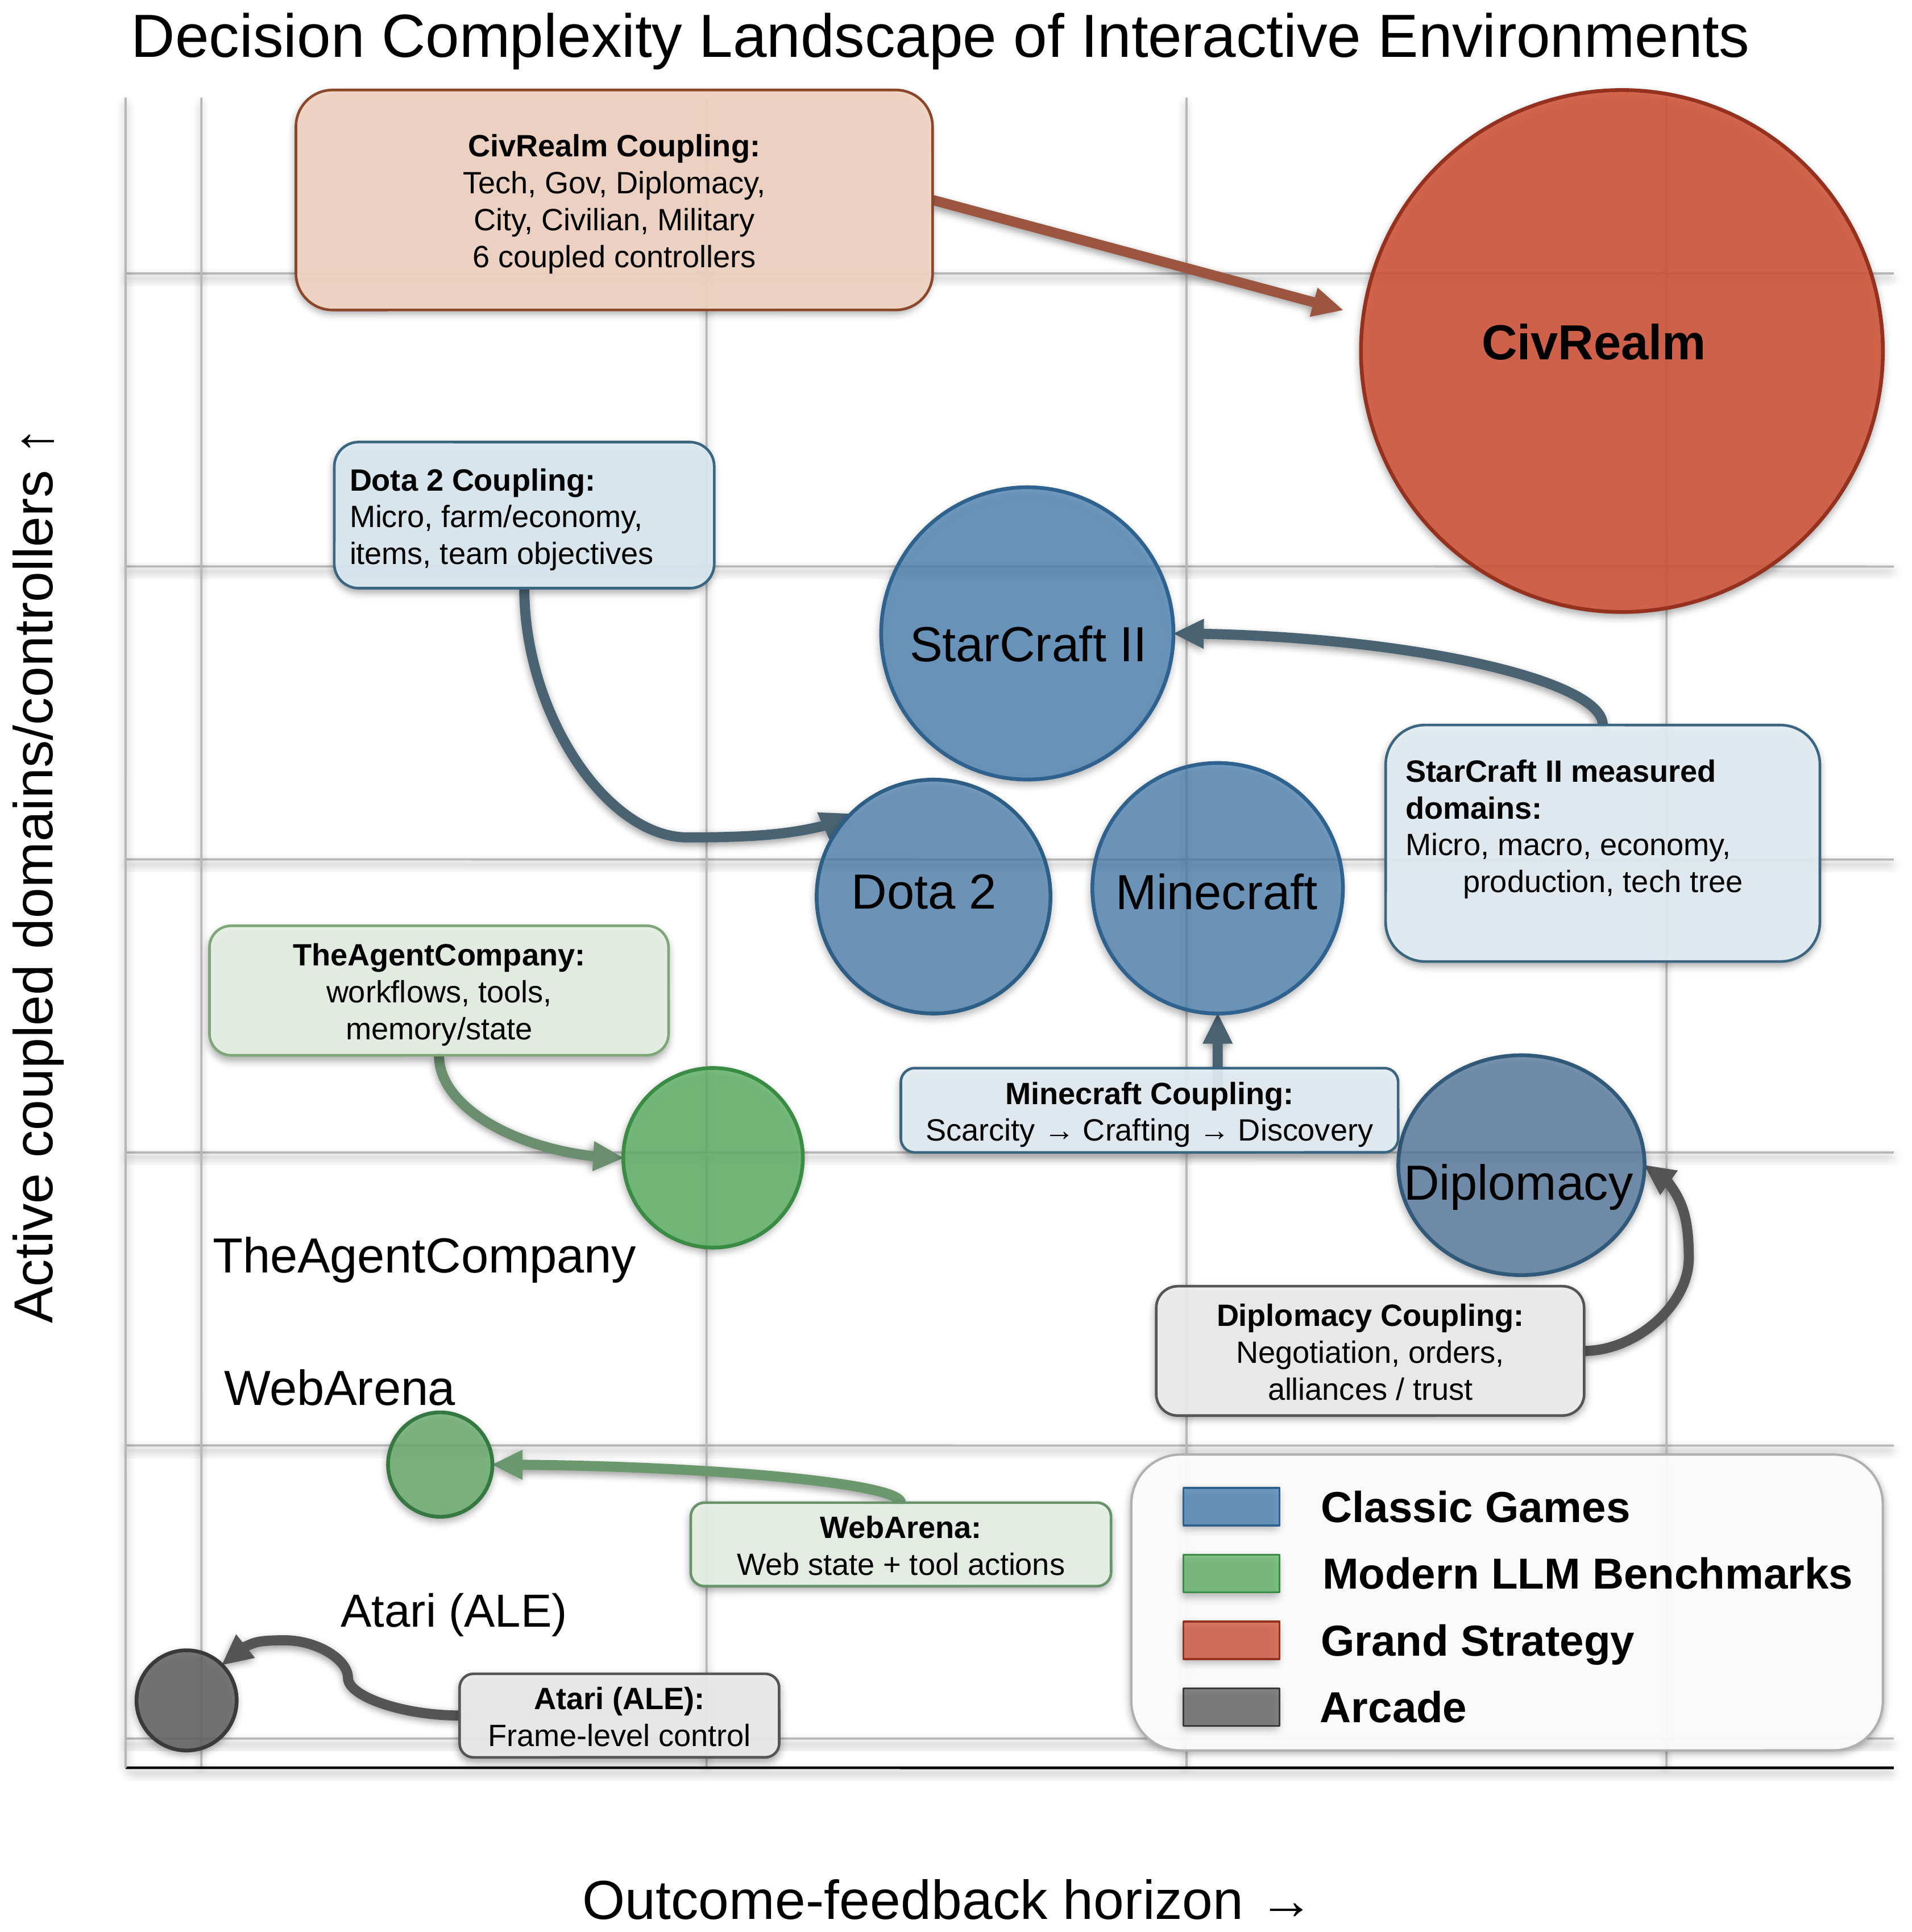
Figure 1:长期反馈与多领域耦合的困难划分(动机图)。 查看原始图源。

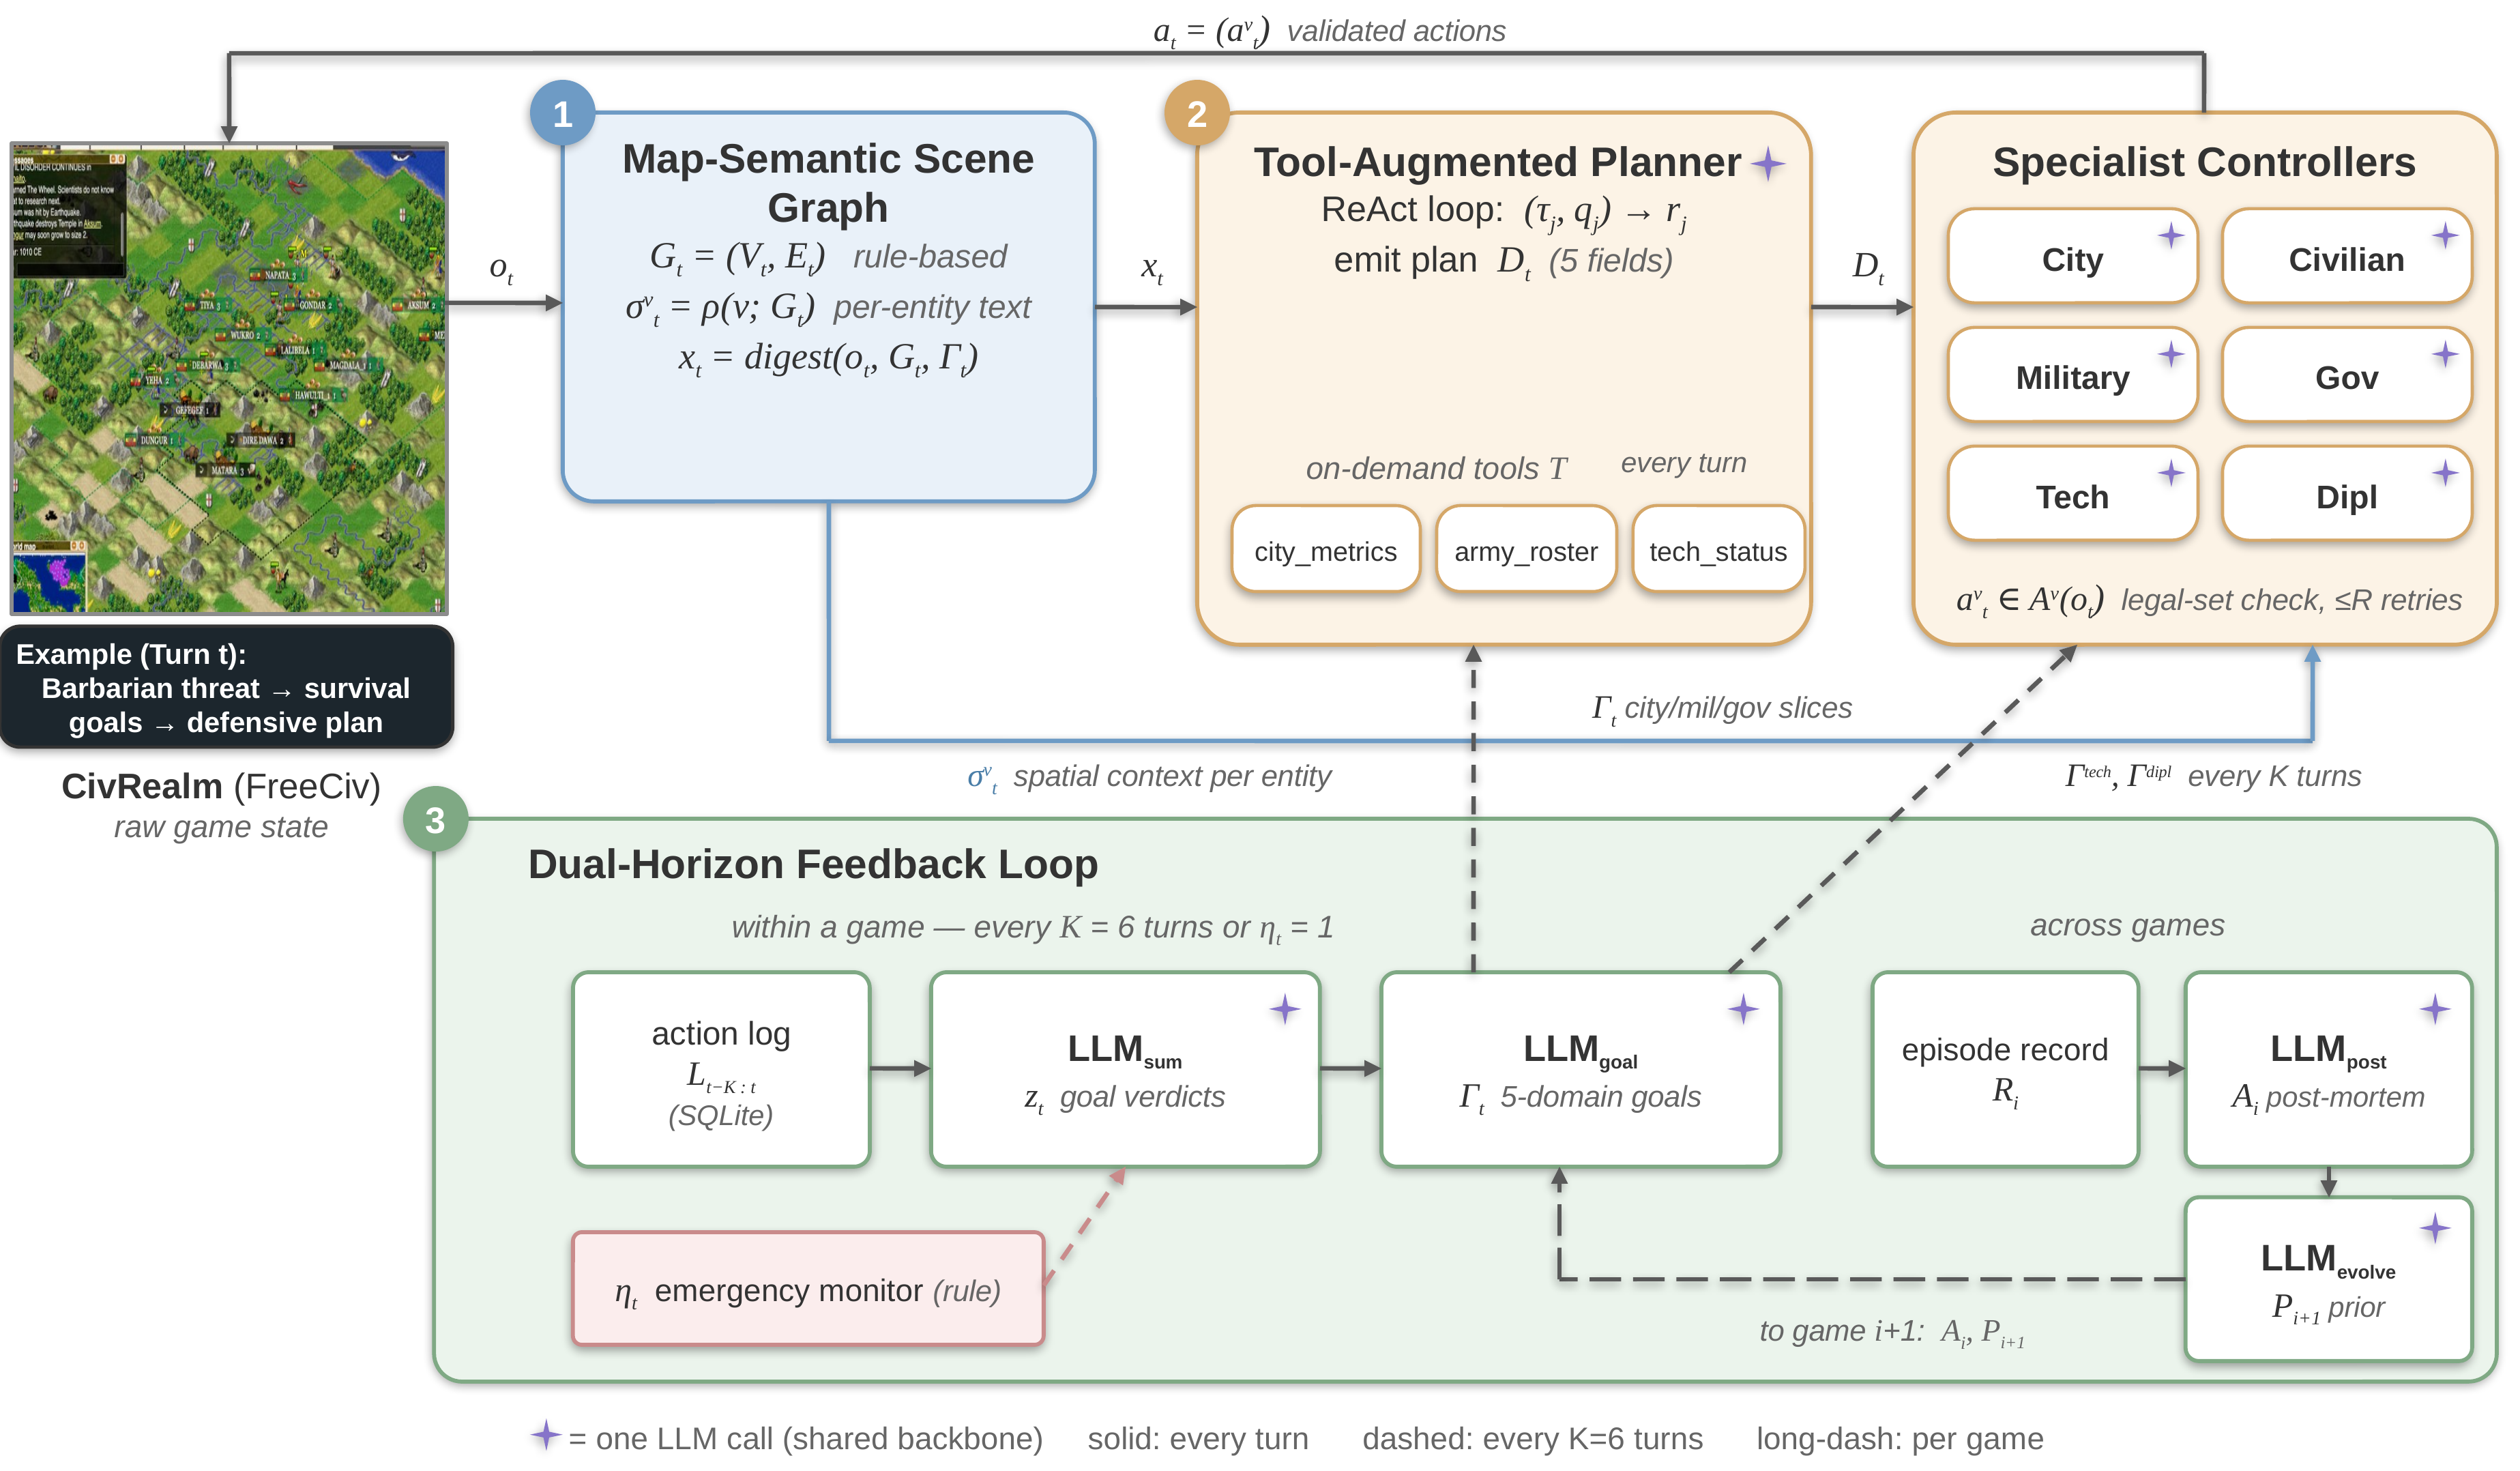
Figure 2:场景图、规划器、控制器与反馈的系统架构(方法图)。 查看原始图源。

原始来源与阅读范围
Tianyu Jin et al. / arXiv · 2026-06-29。本轮范围:正文重点阅读;采集日期:2026-11-16。来源陈述与本库提出的实验设想在正文中分别说明。