研究问题
固定分解可能太粗而执行不了,也可能过细而浪费推理。ADaPT 不在一开始承诺完整分解,而是根据执行器能否完成当前子任务决定是否继续展开。
方法
执行器先交互式尝试;无法完成时,规划器把任务分成更小子任务并递归调用,受最大深度约束。已完成子任务可以为后续任务提供环境进展。
这里主要是按需递归的任务分解,不应直接称为共享依赖 DAG 修复。它仍是“失败后如何改变计划粒度”的重要对照。
实验与局限
正文评测 ALFWorld、WebShop 与新构造的 TextCraft 组合任务,分析分解层数、执行器能力和任务复杂性。Limitations 明确指出算法依赖执行器给出的成功启发式;错误的自我判断可能使系统不分解或过度分解。
可检验的后续问题
用环境状态断言替代或补充 LLM 自评后,恢复收益是否仍来自分解?若引入图,能否共享已完成依赖而非重复展开?应将这两个因素拆开,避免把更强 verifier 的收益归给图。
关联阅读
原论文图示
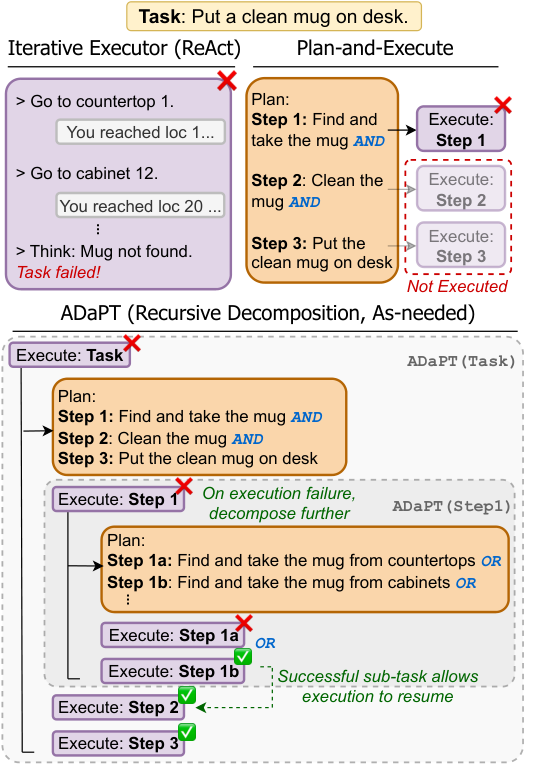
Figure 1:迭代执行、固定规划与按需分解的对比(动机图)。 查看原始图源。

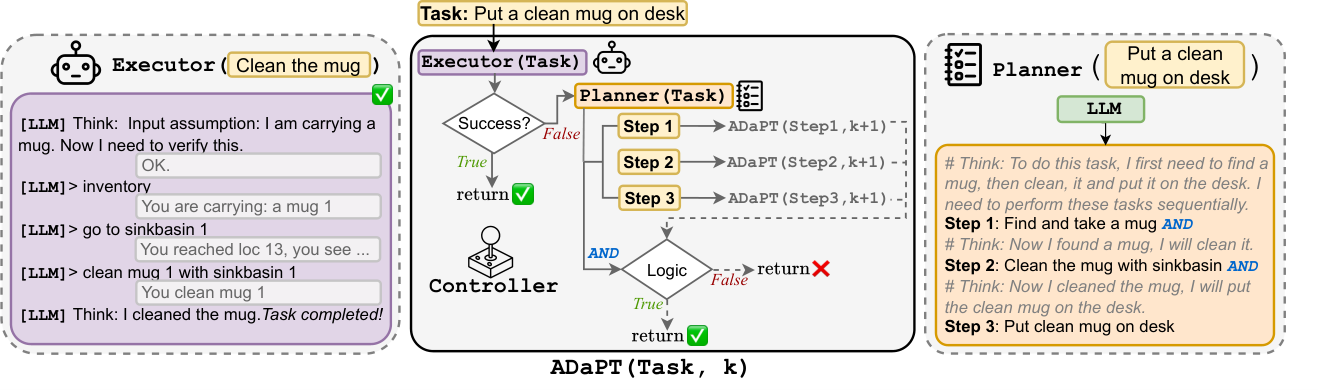
Figure 2:递归分解和执行器交互的流程(方法图)。 查看原始图源。

原始来源与阅读范围
Archiki Prasad et al. / Findings of NAACL 2024 · 2023-11-08。本轮范围:正文重点阅读;采集日期:2026-11-16。来源陈述与本库提出的实验设想在正文中分别说明。